
МЕТОДИЧЕСКИЙ МАТЕРИАЛ И ИНСТРУКЦИЯ ПО СБОРКЕ
Электронное издание
- В начале
- Комплектация
- Компоненты
- Распиновка
- Сборка колёсной платформы
- Сборка пульта
- Программирование
- Руководство по эксплуатации
ПРИВЕТ
Из данного руководства вы узнаете как собрать колёсную платформу (машинку) и пульт дистанционного управления, а также немного о ключевых компонентах обоих устройств.
Для сборки устройств потребуется следующее:
- паяльник (желательно наличие тонкого жала)
- припой (например, ПОС-61)
- флюс (например, ЛТИ-120, остатки флюса рекомендуется очищать зубной щёткой со спиртом)
- шестигранник 0,7 мм
- мультиметр
- плоскогубцы
- кусачки
- персональный компьютер для прошивки устройства.
МЕРЫ ПРЕДОСТОРОЖНОСТИ
Безопасность прежде всего, пожалуйста, внимательно ознакомьтесь с нижеизложенной информацией!
Основные условия и меры предосторожности при использовании Li-ion аккумуляторов 18650:
- не замыкать контакты и не путать полярность
- не нагревать, пайка контактов также недопустима
- избегать контактов с водой, хранить при температуре не выше 45 °C
- не разряжать менее 2,7 В
- для зарядки использовать зарядное устройство, рассчитанное для Li-ion аккумуляторов.
Общие меры предосторожности:
- паяйте в проветриваемом помещении
- при пайке не наклоняйтесь близко к паяльнику, во избежание попадания брызг олова и горячих паров в глаза
- если устройство было собрано, а вы решили что-то перепаять — выключите тумблер, извлеките из устройства аккумуляторы
- не допускайте сильного нагрева компонентов при их пайке
- при монтаже электролитического конденсатора обязательно соблюдайте его полярность
- после окончания сборки устройства, проверьте мультиметром пины GND (-), VIN(+) на момент того, что их цепи не соединены между собой.
КОМПЛЕКТАЦИЯ
| Печатная плата | 1 шт |
| Макетная плата | 1 шт |
| Плата Arduino Nano V 3.0 CН340 | 2 шт |
| Радиомодуль NRF24L01+PA+LNA | 1 шт |
| Радиомодуль NRF24L01 | 1 шт |
| Адаптер питания для NRF24L01 | 1 шт |
| Дисплей OLED 0.96 | 1 шт |
| Комплект джойстиков | 1 шт |
| Драйвер для моторов L298N | 1 шт |
| DC-мотор 3-6В с колесом | 2 шт |
| Холдер для аккумулятора 18650 2 слота | 1 шт |
| Холдер для аккумулятора 18650 | 2 шт |
| Аккумулятор 18650 | 4 шт |
| Платформа | 1 шт |
| Прозрачные панели из оргстекла | 2 шт |
| Модуль заряда батареи | 2 шт |
| Индикатор заряда | 2 шт |
| Тумблер питания | 2 шт |
| Тактовая кнопка | 4 шт |
| Регулятор напряжения AMS1117 | 1 шт |
| Керамический конденсатор 0,15 мкФ | 1 шт |
| Электролитический конденсатор 10 мкФ | 1 шт |
| Однорядный разъём 15 пинов (PBS-15) | 2 шт |
| Однорядный штыревой разъём | 10 шт |
| Кабель Dupont «гнездо-штырь» | 13 шт |
| Кабель Dupont «штырь-штырь» | 2 шт |
| Комплект проводов | 1 шт |
| Стойка латунная 22 мм | 4 шт |
| Стойка латунная 8 мм | 4 шт |
Винт М3 | 8 шт |
Винт М2 | 4 шт |
| Гайка М2 | 4 шт |
| Провод мини-USB | 1 шт |
КОМПОНЕНТЫ
Печатная плата
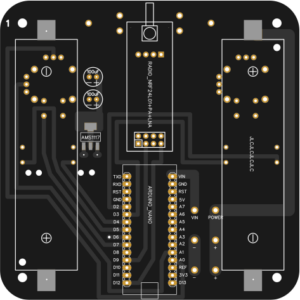
Двусторонняя печатная плата необходима для электрического и механического соединения электронных компонентов.
Внутри самой платы уже разведены дорожки из тонкой меди, дорожки соединяются в электрические цепи, необходимые для работы электронных компонентов.
Компоненты же припаиваются к печатной плате или вставляются в специальные разъёмы.
Макетная плата
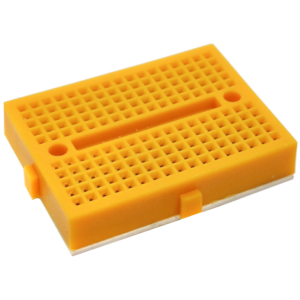
Макетная плата состоит из матрицы посадочных мест, объединенных в шины по 5 контактов для каждой из имеющихся 34-х групп. Под основанием макетной платы имеется клейкое покрытие, для фиксации платы на корпусе.
Плата Arduino Nano V 3.0 CH340
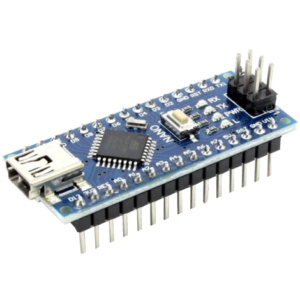
Программируемый контроллер, имеет 13 цифровых и 7 аналоговых пинов, интерфейсы для связи с другими устройствами: SPI, I2C и UART.
Тактовая частота микроконтроллера: 16МГц
Подключается к компьютеру через Mini-USB.
Подробная информация по пинам и интерфейсам платы представлена далее.
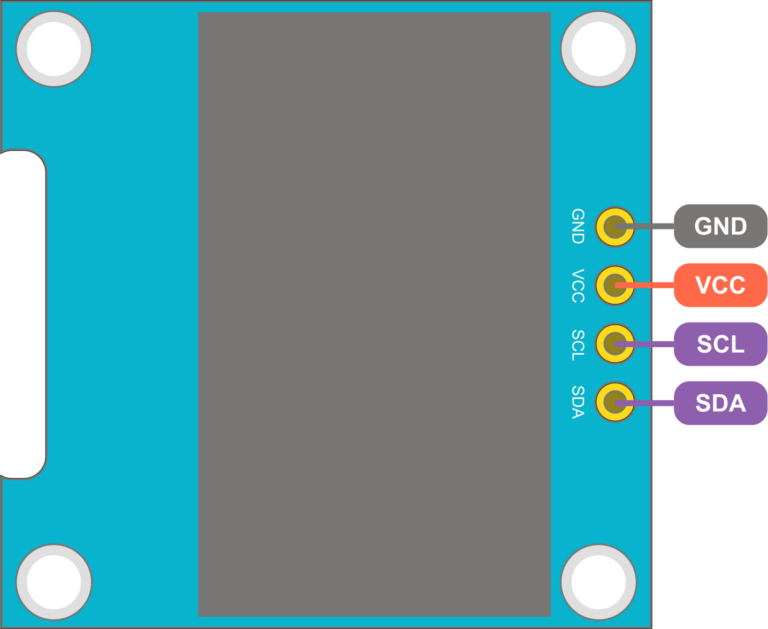
Дисплей OLED 128×64 I2C
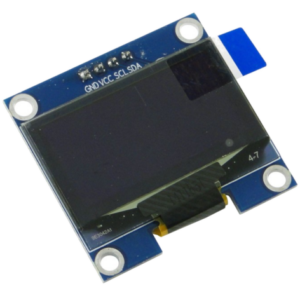
Графический дисплей, каждый пиксель которого является отдельным OLED-светодиодом.
Разрешение дисплея в пикселях — 128×64, стоит заметить, что данный дисплей монохромный.
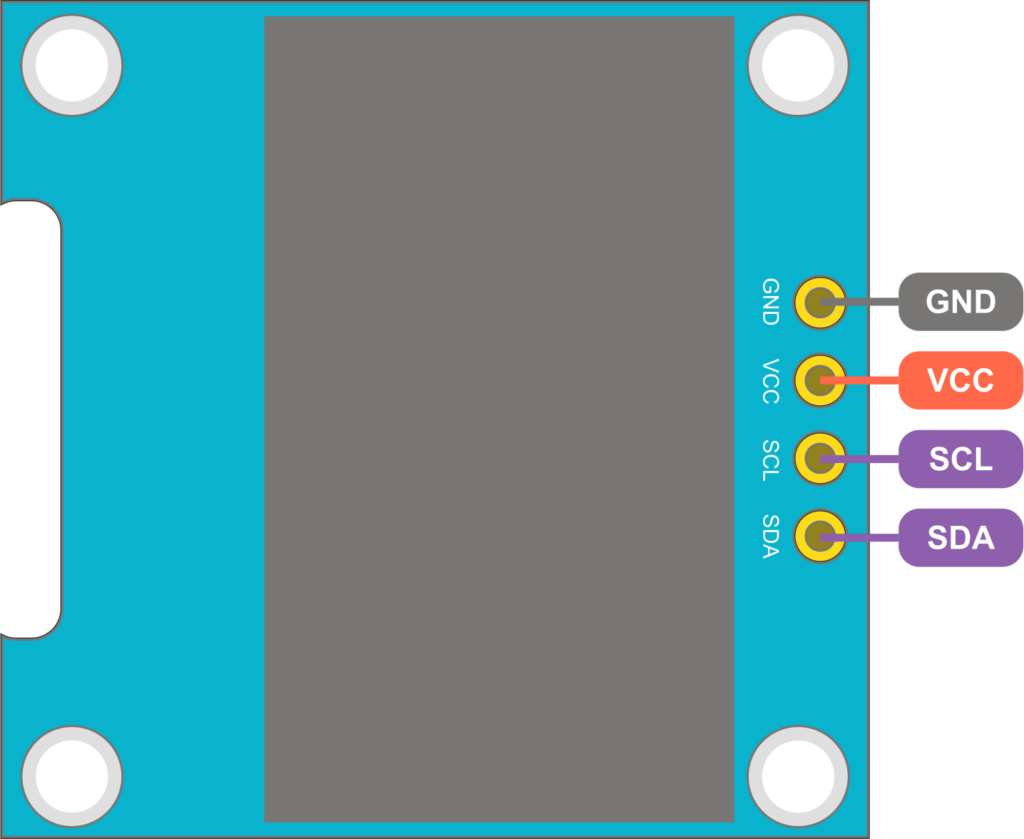
Модуль дисплея имеет 4 контакта и подключается по интерфейсу I2C.
Радиомодуль NRF24L01
Радиомодуль предназначен для передачи данных и/или их получения на расстоянии.
Модуль подключается по интерфейсу SPI, вход модуля CSN (выбор режима) подключается к любому выводу Arduino, выход прерывания IRQ в нашем случае не используется.
Для питания радиомодуля мы используем специальный адаптер, необходимый для выдачи стабильных 3.3 В.
Каждый модуль можно программно устанавливать как приемник или передатчик. Частотный диапазон модуля: от 2,400 до 2,525 ГГц, 126 каналов передачи (с шагом 1МГц)
Скорость передачи данных модуля: 0.25, 1, 2 Мб/с (указывается программно), на скорости 2 Мб/с используется два канала.
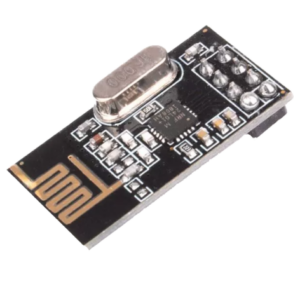
Радиомодуль NRF24L01+PA+LNA
Данный модуль существенно отличается от NRF24L01 большим радиусом действия — до 1000 м. Помимо этого у модуля имеется внешняя антенна. Частотный диапазон, скорость передачи данных и способ подключения аналогичны с NRF24L01.
На выводы питания VСС обоих радиомодулей подаётся стабильное напряжение 3,3 В. Если подключить большее напряжение, то модуль выйдет из строя.

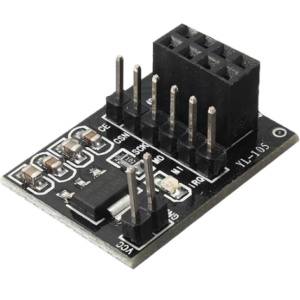
Адаптер для NRF24L01
Плата-переходник для удобного подключения радио модулей NRF24L01+ или NRF24L01+PA+LNA к Arduino. Адаптер имеет встроенный стабилизатор напряжения на 3,3В. Питание подается на два вывода расположенных возле стабилизатора, пины радиомодуля расположены в отдельном ряду и все они подписаны.
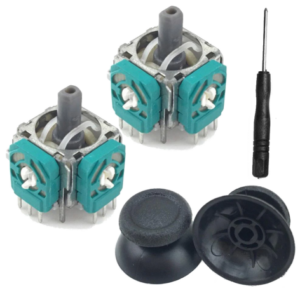
Набор джойстиков
Джойстик — элемент управления с двумя осями X и Y, и кнопкой. Отлично подходит для управления в играх, а также некоторыми механизмами. В основе устройства каждой оси входит потенциометр, который передаёт своё текущее значение на входящий аналоговый пин микроконтроллера.
Модуль имеет 5 контактов: 5 В, GND, ось X, ось Y и кнопка (SW).
Драйвер двигателя L298N
Цифровые пины Ardunino не имеют достаточной силы тока для работы моторов, поэтому для работы с мотором требуется аппаратный драйвер.
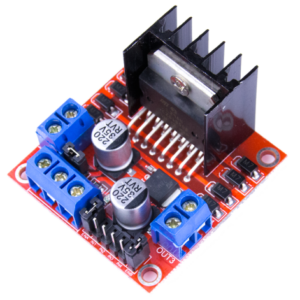
Драйвер L298N – специальная плата для управления двумя однофазными двигателями постоянного тока или одним шаговым двигателем, путём преобразования управляющих сигналов с контроллера в ток на двигателе.
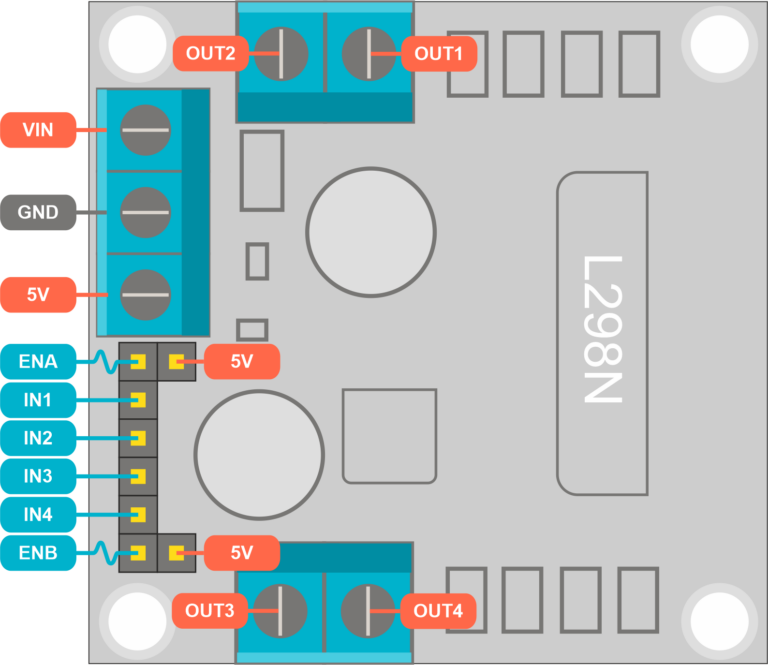
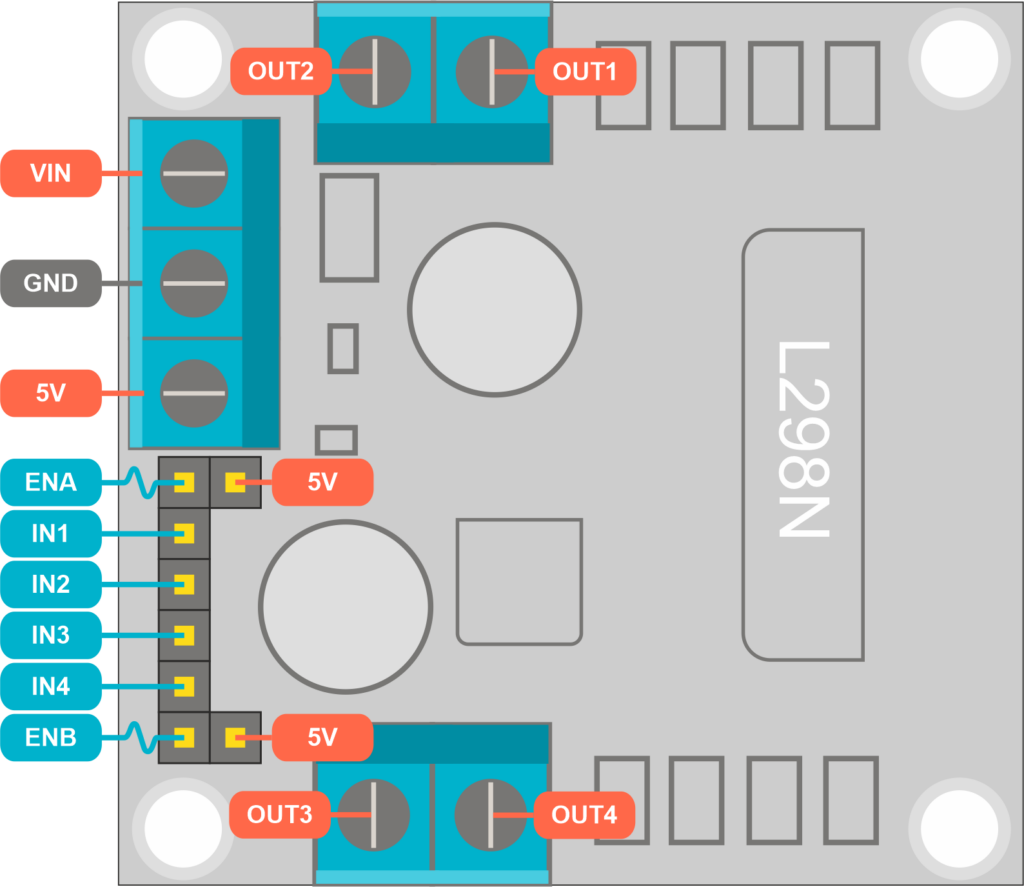
Драйвер имеет 4 клеммы (OUT) по бокам для подключения к моторам, а также три клеммы спереди, где первая VSS – вход питания двигателей (до 35 В), вторая – GND, третья Vs – вход для питания самого драйвера.
Также у драйвера имеются управляющие пины (IN) и пины для управления скоростью моторов (EN).
Двигатель постоянного тока с колесом
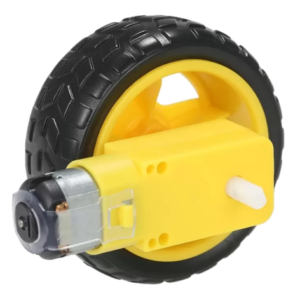
Стандартный электрический «моторчик». Внутри конструкции магниты, ротор с обмотками и щётки. Направление вращения мотора зависит от того на какой контакт подаётся плюс, а на какой минус.
Конденсаторы
Конденсатор – это устройство, способное накапливать электрический заряд, такую же функцию выполняет и аккумуляторная батарея, но в отличие от неё конденсатор может моментально отдать весь накопленный заряд.
Количество заряда, которое способен накопить конденсатор, называют «емкостью», эта величина измеряется в фарадах (F).
В нашем случае используются конденсаторы 2-х видов: электролитический и керамический. Оба конденсатора подключены параллельно у выхода AMS1117 и выполняют функцию сглаживания пульсаций в цепи питания NRF24L01+PA+LNA.
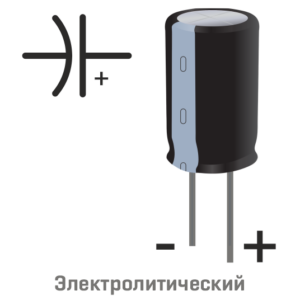
Электролитический конденсатор является полярным, слово «полярный» означает, что у конденсатора есть плюс и минус. Полярность можно определить двумя способами:
По длине выводов: короткая нога — минус, длинная — плюс.
По маркировке: минус отмечен на корпусе конденсатора специальной полоской.
Керамический конденсатор не полярный, его выводы подключаются в любом порядке.
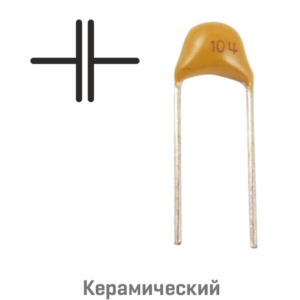
Стабилизатор напряжения AMS1117 3.3В
Стабилизатор напряжения AMS1117 (3.3В) — позволяет понижать входное напряжение (4.6 – 12В) в стабилизированное (3.3В) с максимальным током потребления 800мА.
Электронные компоненты, даже если они расположены на одной плате, могут требовать разное напряжение, необходимое для корректной работы. Именно для этого используются стабилизаторы напряжения, преобразователи, которые могут как увеличивать, так и уменьшать входное напряжение.
В нашей схеме AMS1117 используется для питания радиомодуля NRF24L01+PA+LNA. В связке с конденсаторами мы получаем стабильное напряжение в 3,3 В.

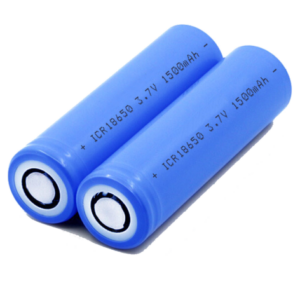
Аккумулятор 18650 Li—ion
Литий-ионный аккумулятор — тип электрического аккумулятора,
это самый популярный тип аккумуляторов в таких устройствах как сотовые телефоны, ноутбуки, цифровые фотоаппараты, видеокамеры и электромобили.
18650 — форм-фактор батареи, где 18мм — длина, а 6,5 мм — диаметр (фактический размер батареи может отличаться у каждого производителя).
Аккумулятор не имеет эффекта памяти, имеет большую ёмкость (также отличается от модели и производителя), а также имеет большое количество циклов заряд-разряд.
Номинальное напряжение: 3,7 В
Номинальная емкость: 3000 мАч
В нашем случае используется связка из двух аккумуляторов, соединённых последовательно, которая выдаёт напряжение до 7,4 В на вход VIN, питающий плату Nano.
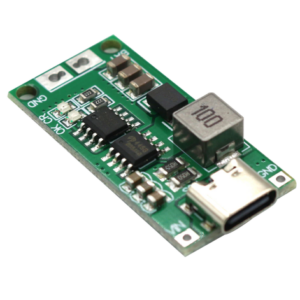
Модуль заряда батареи 2S 4A
Специальная плата, предназначенная для зарядки 2-х литий-ионных батарей, имеет Type-c разъём. У модуля имеется 2 светодиода для индикации, красный — идёт зарядка, синий — зарядка не требуется.
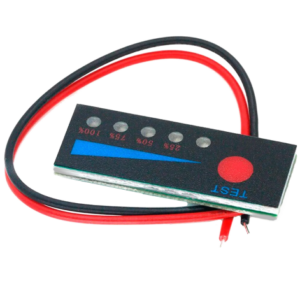
Индикатор заряда
Внешний модуль для индикации заряда, имеет кнопку и процентную градацию. Чёрный провод подключается к минусу, красный соответственно к плюсу. Индикатор активируется только при нажатии кнопки, следовательно, он не имеет паразитного потребления .
Так как данная версия пульта не имеет ограничения по разрядке аккумуляторных батарей, требуется визуальный контроль уровня заряда аккумуляторов – при заряде в 25% и ниже требуется зарядка пульта.
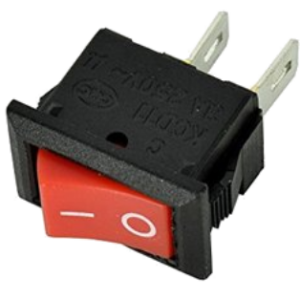
Тумблер питания
Механический переключатель для замыкания и размыкания электрических цепей. Тумблер имеет 2 контакта, при включении тумблера контакты замыкаются. В нашем случае тумблер замыкает цепь питания VIN.
Остальные компоненты
Холдеры аккумулятора – специальные держатели для аккумуляторов 18650.
Тактовая кнопка — в нажатом состоянии замыкает цепь.
Однорядный разъём 15 пинов (PBS-15) — разъёмы используются для подключения Arduino Nano к печатной плате.
Однорядный штыревой разъём — разъёмы припаиваются к ряду компонентов, что бы присоединить последние к макетной плате.
Латунная стойка — используется в связке с винтом М3 для фиксации конструкции пульта.
Платформа — основной элемент корпуса машинки, состоит из двух круглых пластин, к которым крепятся все остальные детали. Также к платформе относятся элементы крепежа (стойки, винты, гайки) и шарнирные колёса.
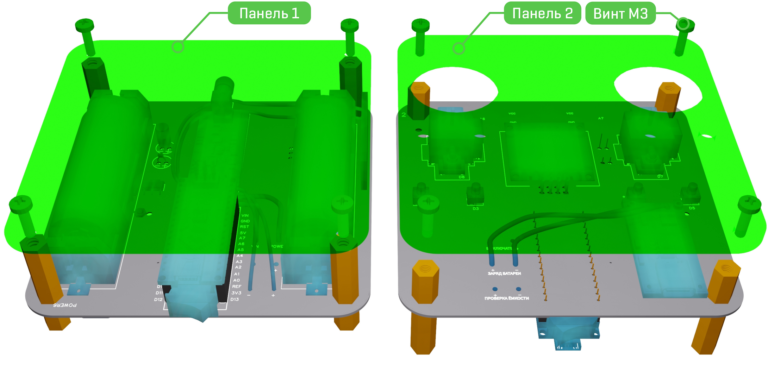
Панели из оргстекла — основной элемент корпуса пульта, перед монтажом необходимо снять защитную плёнку.
Комплект проводов — набор проводов для соединения компонентов между собой с помощью пайки.
Кабели Dupont — набор кабелей для соединения компонентов с макетной платой.
Винт М2 — необходим для фиксации модулей заряда в связке с гайкой М2.
Провод мини-USB — провод для подключения платы микроконтроллера к ПК для прошивки и отладки.
РАСПИНОВКА ARDUINO NANO
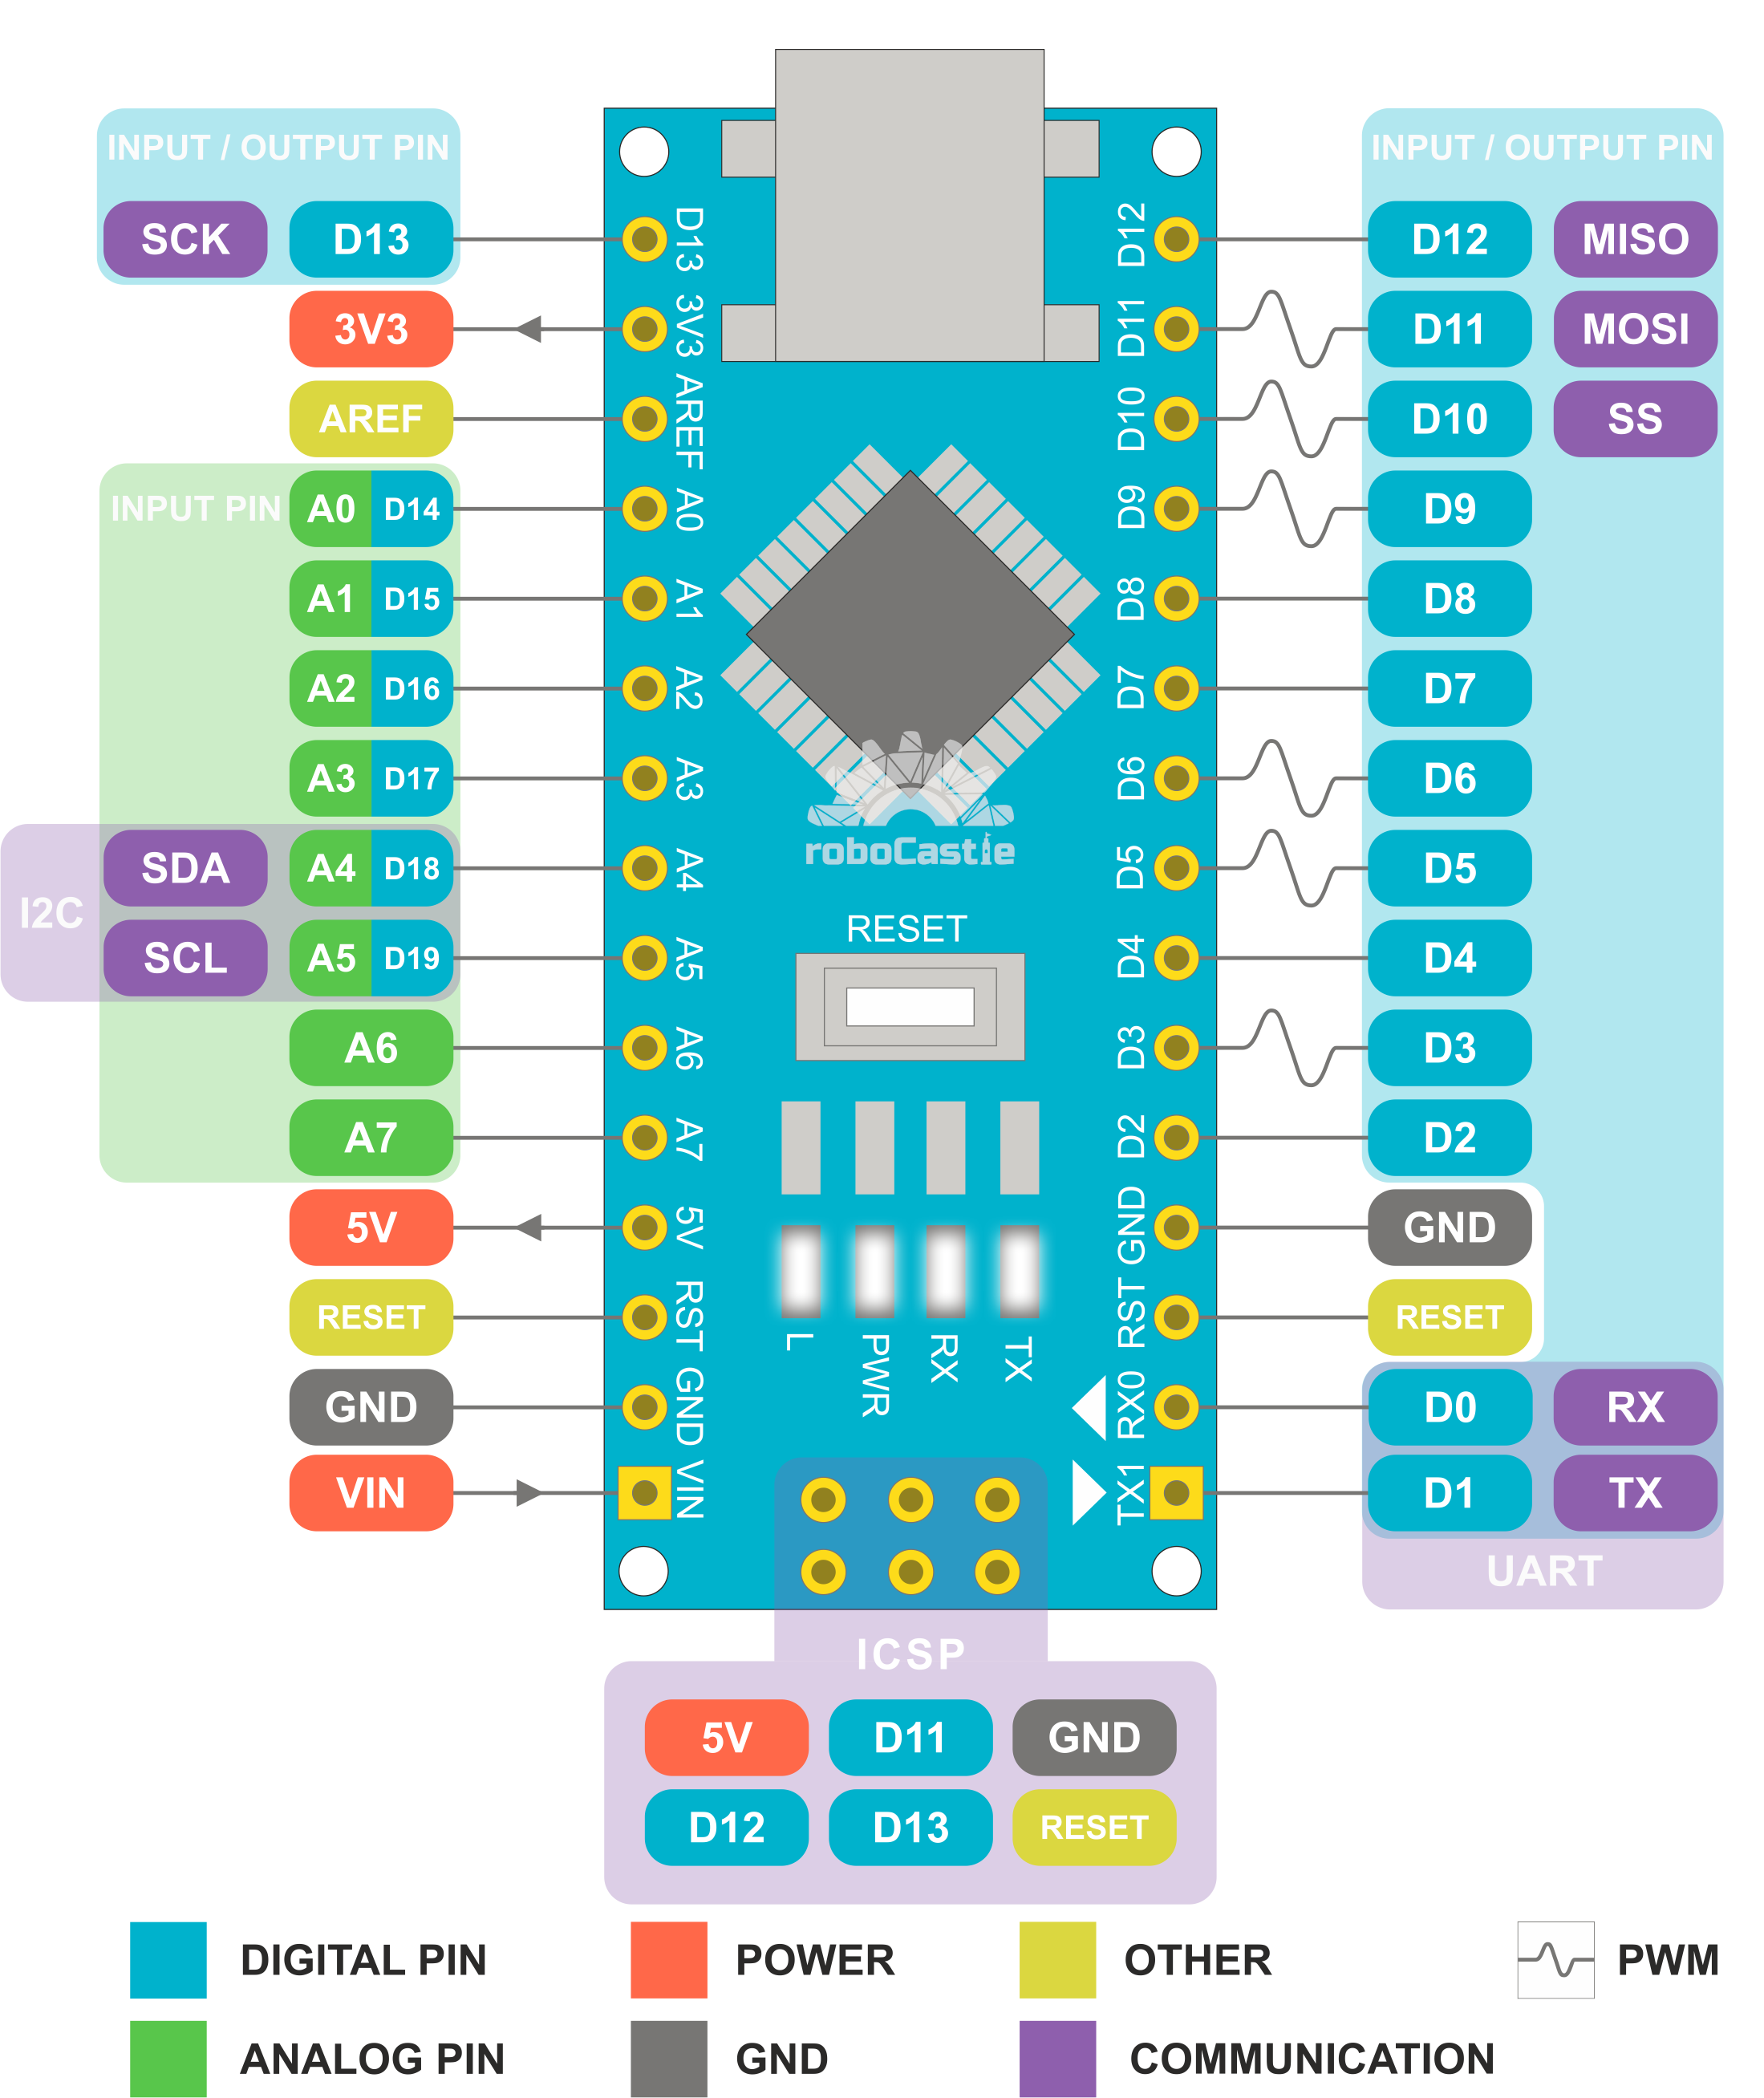
POWER — пины питания
VIN: Входной пин для подключения внешнего источника питания с напряжением в диапазоне от 7 до 12 вольт.
5V: Выходной пин от регулятора напряжения на плате с выходом 5 вольт и максимальных током 800 мА.
3.3V: Выходной пин от USB-UART преобразователя с выходом 3,3 вольта и максимальным током 50 мА.
Использование пинов 5V, 3.3V для питания платы или подача на них большего напряжения приведёт плату в неработоспособное состояние!
GND — выводы земли
GND (Ground) в электронных и электрических цепях означает общий обратный путь тока к источнику электрического тока и, таким образом, позволяет цепи замкнуться.
DIGITAL PIN — цифровые пины
GPIO (General Purpose Input-Output) — вход-выход общего назначения. Эти пины могут использоваться как входы, чтобы считывать напряжение, или как выходы, чтобы создавать его.
Данные пины могут принимать только два значения: LOW — низкое (т.е. GND, 0 вольт) и HIGH — высокое (т.е. 5 вольт). То есть значения цифрового пина могут быть закодированы в 1 бите, 0 или 1, true или false.
Пины 0 и 1 используются для передачи данных между платой и компьютером посредством USB кабеля. Лучше не использовать их при создании проекта.
Пин 13 соединен со светодиодом “L”, если этот выход принимает значение HIGH, светодиод загорается, если LOW – гаснет.
ANALOG PIN — аналоговые пины
Пины А0-А7 способны измерять напряжение в промежутке от 0 до 5 В, однако создавать напряжение они не могут, и соответственно, работают только в режиме входа.
Часть аналоговых пинов можно использовать как цифровые (D14-D19).
PWM — широтно-импульсная модуляция
GPIO-пины 3,5,6,9,10 и 11 поддерживают восьмибитную ШИМ, что позволяет выбрать переменную в широком диапазоне значений от 0 до 255.
В качестве примера использования можно использовать плавное включение и выключение светодиода, подключенному к пину с ШИМ.
AREF — опорное напряжение(Analog Reference)
Напряжение на пине AREF задает опорное напряжение для аналого-цифрового преобразователя.
COMMUNICATION —аппаратные интерфейсы
Интерфейс связи — совокупность программных и аппаратных средств для связи с внешними устройствами (получение значений с датчика, отправка данных по радио и т.д.).
UART — связь с одним внешним устройством. По одному проводу передаёт, по второму – принимает. Может работать только на передачу или только на приём, используя один провод. Названия пинов:
RX (Receive) — приём.
TX (Transmit) — передача.
I2C — адресная шина, можно подключить до 127 устройств одновременно всего по двум проводам. Названия пинов:
SDA (Serial Data) — линия данных.
SCL (Serial Clock) — линия синхронизации.
SPI/ICSP — можно подключить сколько угодно устройств, но каждое требует логический сигнал (пин) для выбора. Требует два провода для передачи в одну сторону или три – для обмена данными (одновременный приём и передача). Самый быстрый из перечисленных интерфейсов. Названия пинов:
MOSI (Master Output Slave Input) — линия данных от МК к внешней микросхеме.
MISO (Master Input Slave Output) — линия данных от внешней микросхемы к МК.
SCLK, иначе SCK (Serial CLocK) — линия синхронизации.
РАСПИНОВКА ДРАЙВЕРА L298N
РАСПИНОВКА OLED 96' I2C
СБОРКА КОЛЁСНОЙ ПЛАТФОРМЫ
Шаг 1
Возьмите мотор постоянного тока с редуктором и аккуратно припаяйте к нему пару проводов из комплекта 1. Обратите внимание, что контакты моторов мягкие и могут повредиться при деформации.
Произведите те же действия со вторым мотором.
Шаг 2
Возьмите тумблер питания и припаяйте к нему пару проводов из комплекта 1. Спрячьте места спайки под термоусадкой.
Тумблер должен быть выключен (0). Не перегревайте контакты тумблера при пайке, так как пластиковый корпус может оплавиться.
Припаяйте вторые концы проводов к штыревому разъёму (2 пина) и спрячьте места спайки под термоусадкой.
Шаг 3
Возьмите модуль заряда аккумуляторов и аккуратно припаяйте провода из комплекта 2: красный провод к контакту BAT, чёрный — GND.
При пайке будьте внимательны, не перепутайте провода и не допускайте соединения контактов BAT и GND припоем:
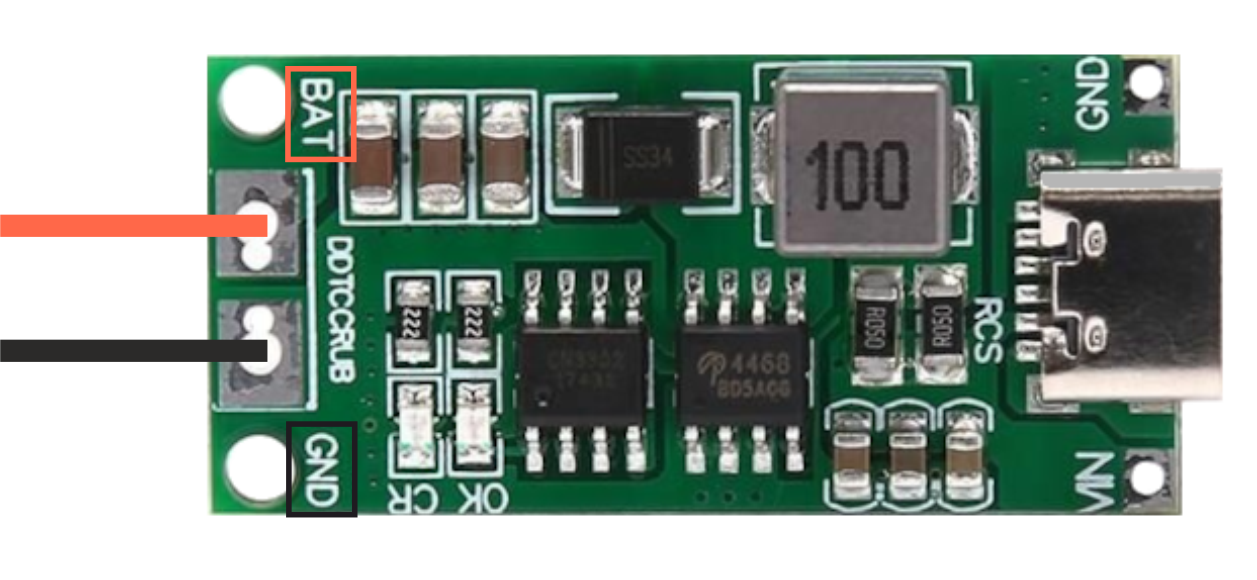
Припаяйте вторые концы проводов к штыревому разъёму (2 пина) и спрячьте места спайки под термоусадкой. Используйте термоусадку в соответствии с цветом проводов.
Шаг 4
Возьмите холдер аккумуляторов, припаяйте контакты холдера к штыревому разъёму (2 пина) и спрячьте места спайки под термоусадкой.
Произведите те же действия с индикатором заряда.
Шаг 5
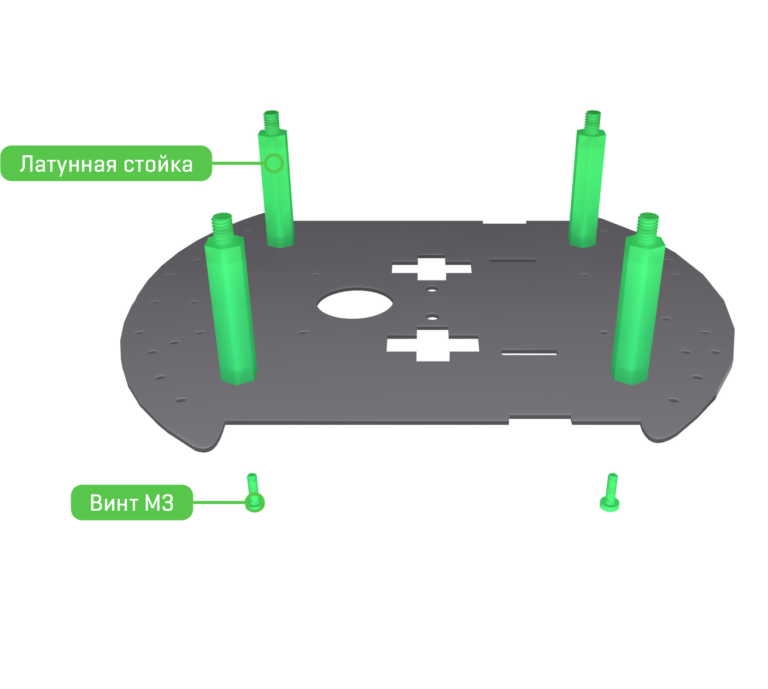
Элементы крепежа для платформы находятся в отдельной упаковке
Поочерёдно зафиксируйте латунные стойки 30мм винтами М3 к платформе:
Шаг 6
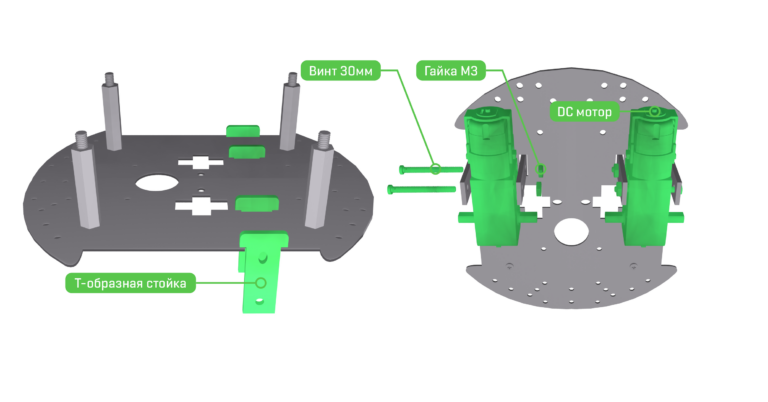
Разместите т-образные стойки на платформе. Зафиксируйте моторы между стойками винтами 30мм и гайками:
Шаг 7
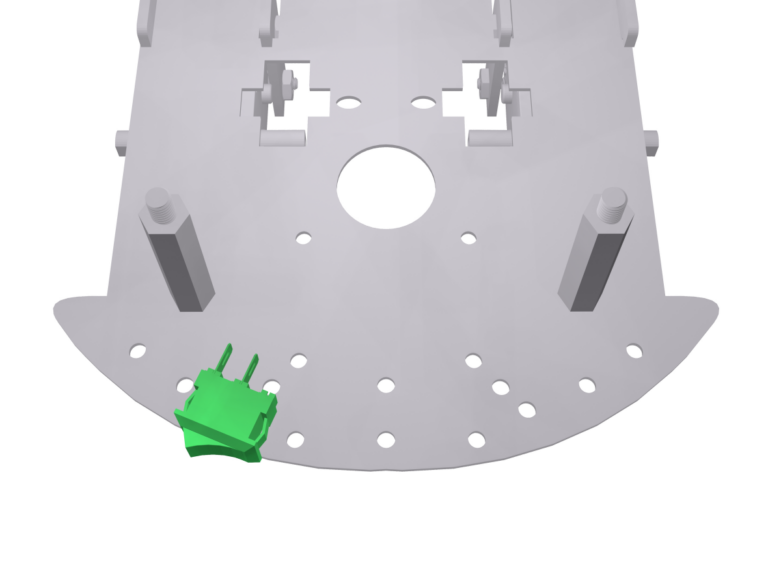
Разместите тумблер на платформе и зафиксируйте его хомутом:
Шаг 8
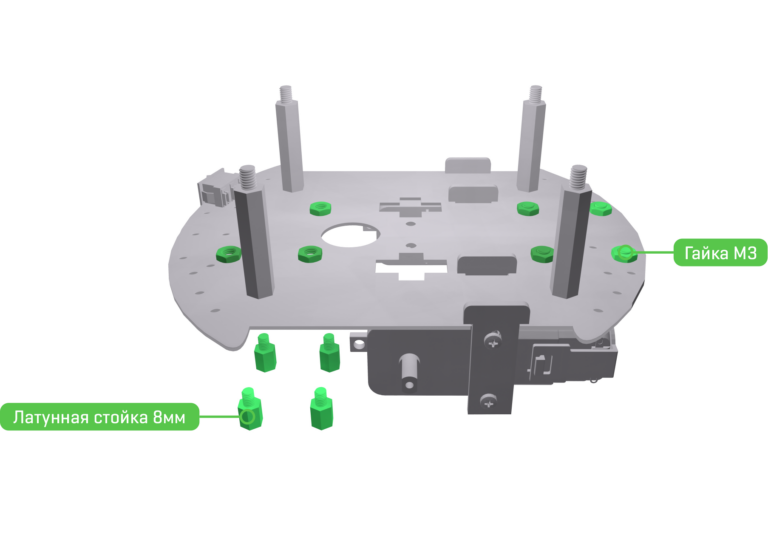
Поочерёдно зафиксируйте латунные стойки 8мм на платформе гайками:
Шаг 9
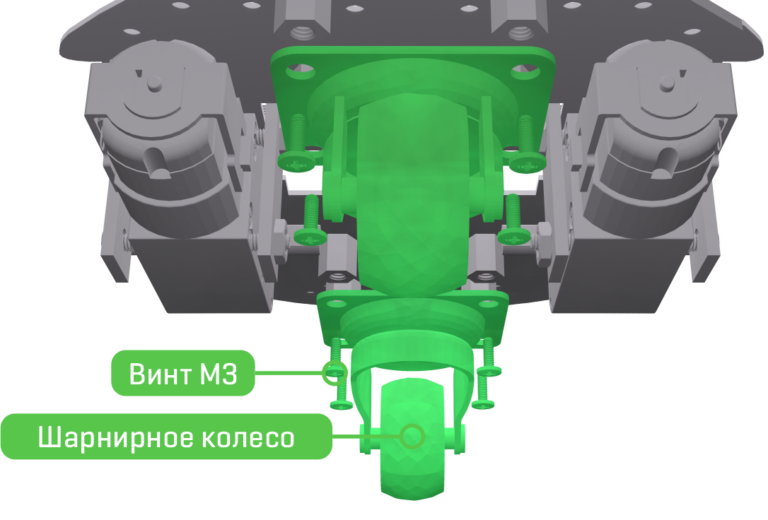
Зафиксируйте винтами шарнирные колёса к латунным стойкам 8мм:
Шаг 10
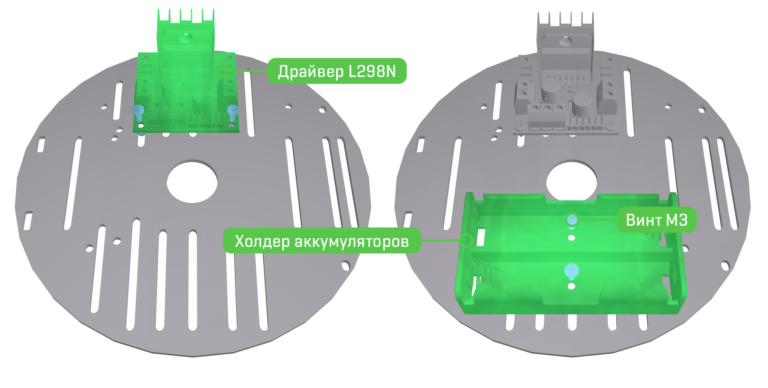
Разместите драйвер L298N на второй платформе, зафиксируйте его используя винты с гайками. Таким же образом прикрепите к платформе холдер:
Шаг 11
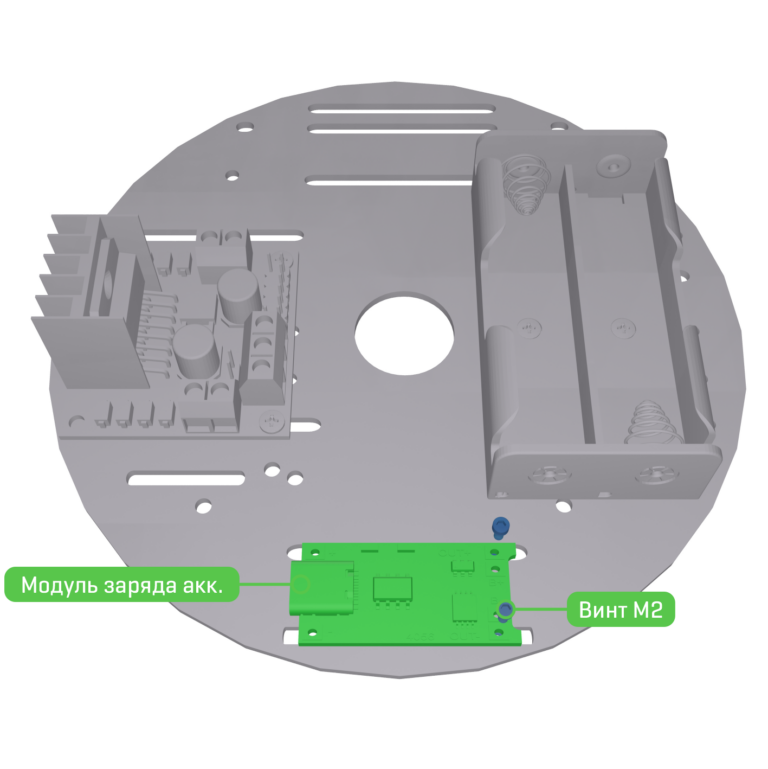
Зафиксируйте модуль заряда винтами и гайками М2, под гайки кладите шайбы:
Шаг 12
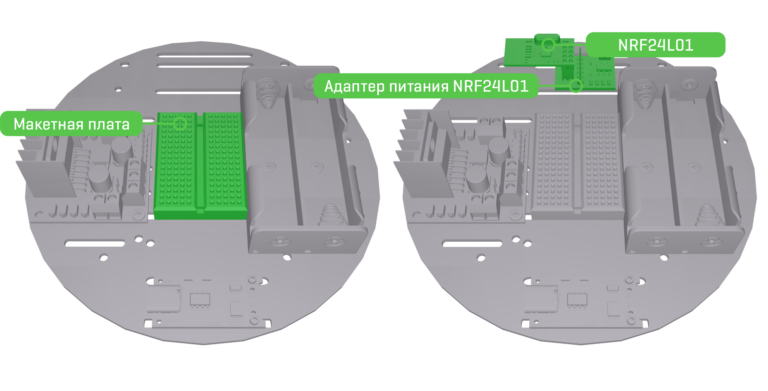
Разместите макетную плату в плотную к холдеру. Между драйвером L298N и макетной платой должно быть расстояние достаточное для монтажа проводов к клеммам драйвера.
Шаг 13
Разместите адаптер питания для NRF24L01 на платформе и зафиксируйте его хомутом, после монтажа вставьте в адаптер радимодуль NRF24L01:
Шаг 14
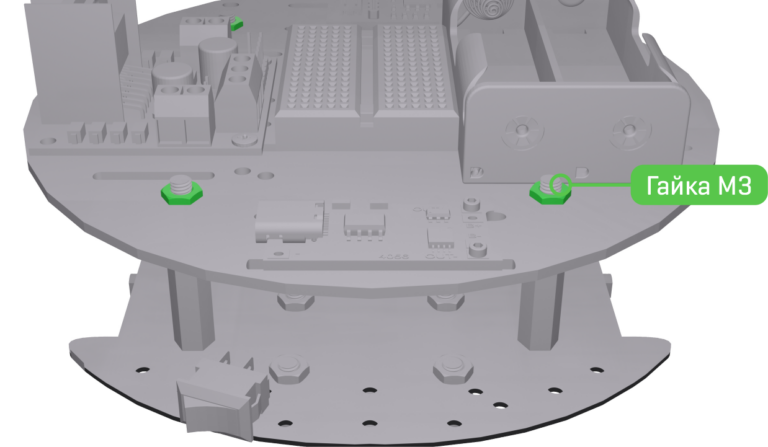
Поставьте вторую платформу на стойки первой и зафиксируйте конструкцию гайками:
Шаг 15
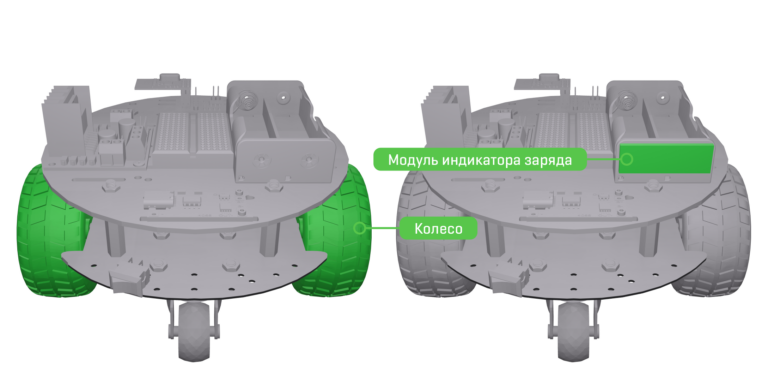
Присоедините к моторам колёса, они не должны задевать платформу. Приклейте модуль индикатора зарядак холдеру:
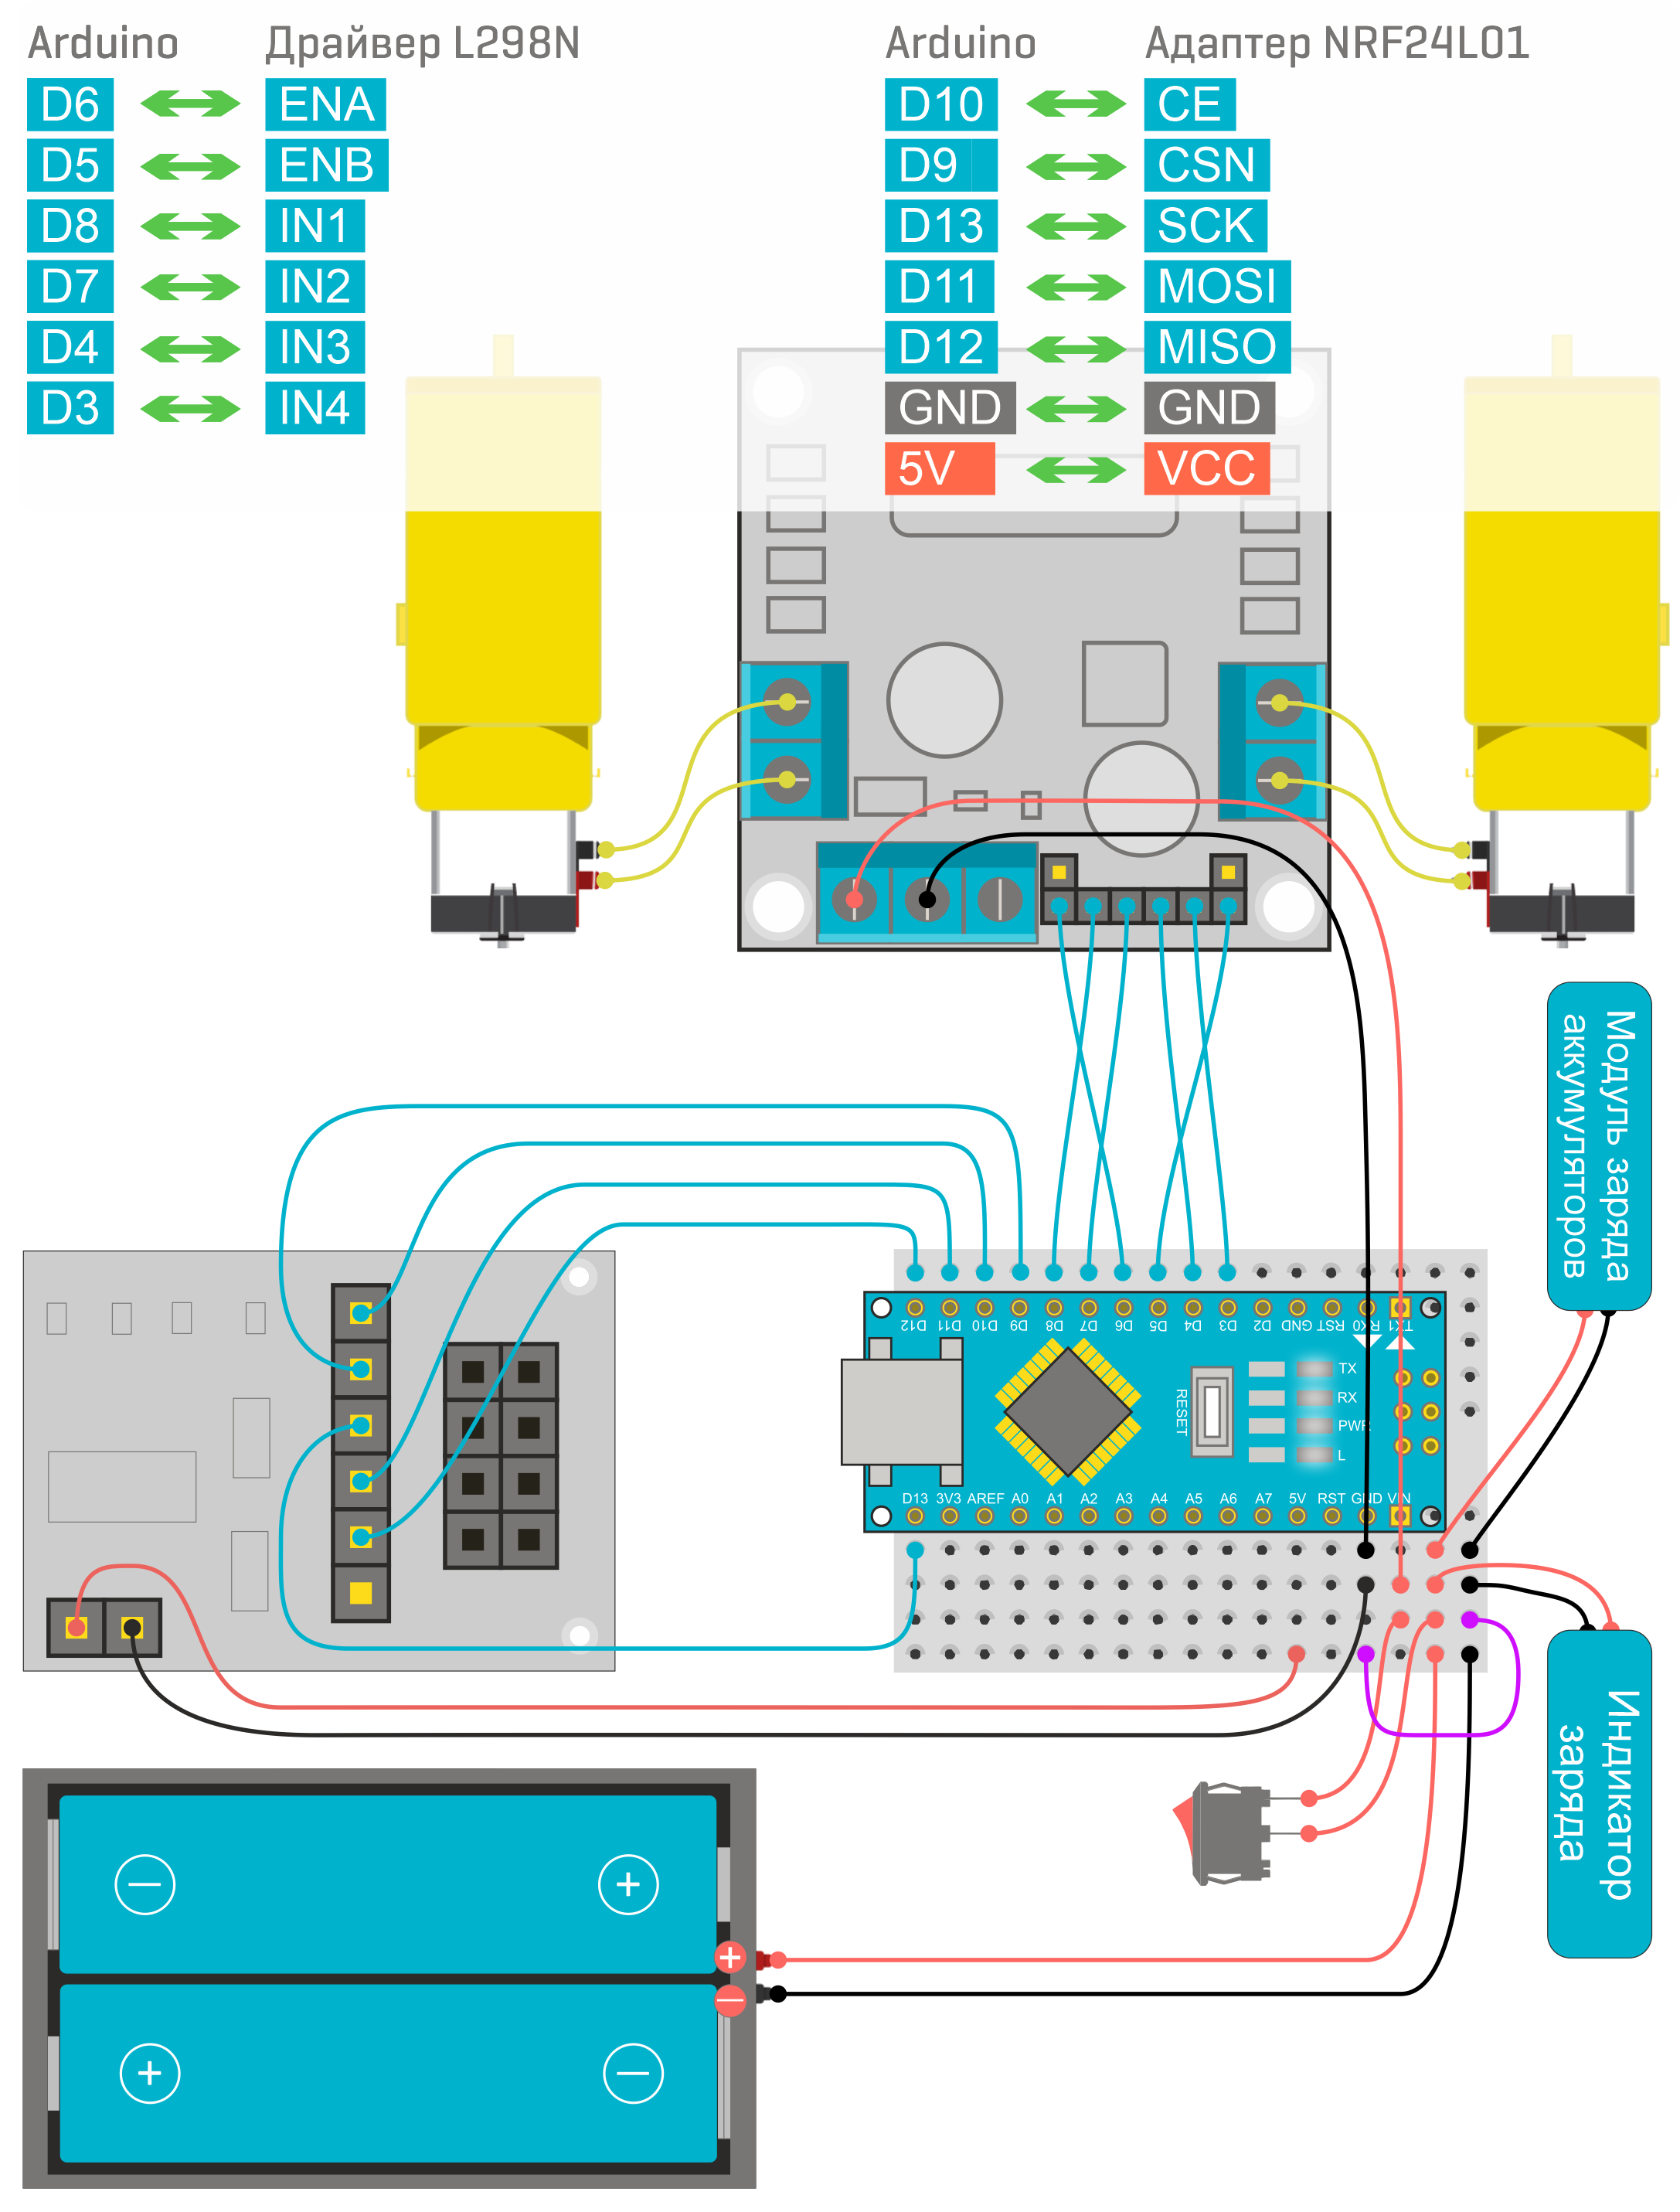
Далее необходимо соединить все компоненты на макетной плате в соответствии со схемой подключения!
СХЕМА ПОДКЛЮЧЕНИЯ КОЛЁСНОЙ ПЛАТФОРМЫ
СБОРКА ПУЛЬТА
Шаг 1
Обозначение стороны печатной платы расположено в её левом вернем углу.
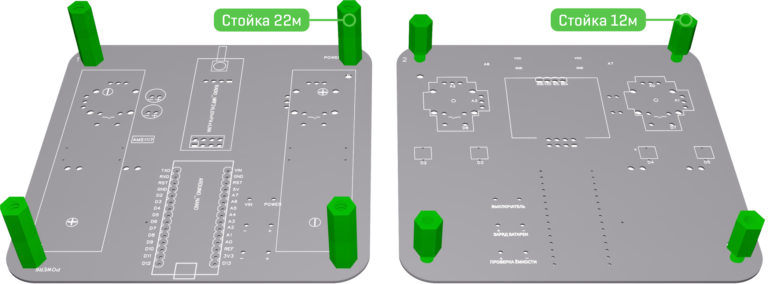
Возьмите латунную стойку 22мм и разместите её на стороне 1, стойку 12мм соответственно на стороне 2. Соедините стойки между собой таким образом, что бы печатная плата оказалась между ними. Проделайте те же действия для остальных 3-х пар. Слишком сильно затягивать стойки не нужно:
Шаг 2
Вставьте 15-пиновый разъём (коннектор) в печатную плату на стороне 1 и припаяйте его с обратной стороны, то же самое сделайте со вторым разъёмом:
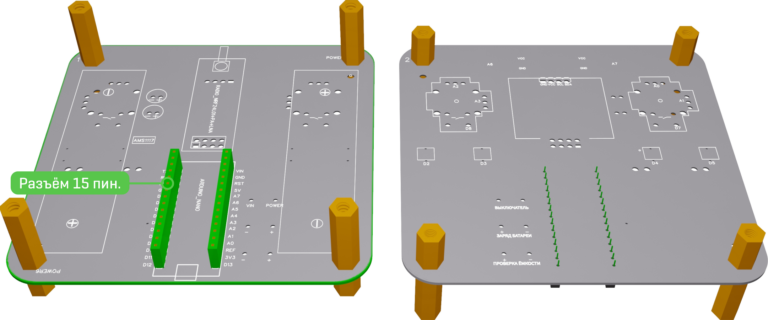
Для удобства пайки, вы можете вставить Arduino Nano в разъёмы, после пайки контроллер из разъёмов нужно вынуть.
Шаг 3
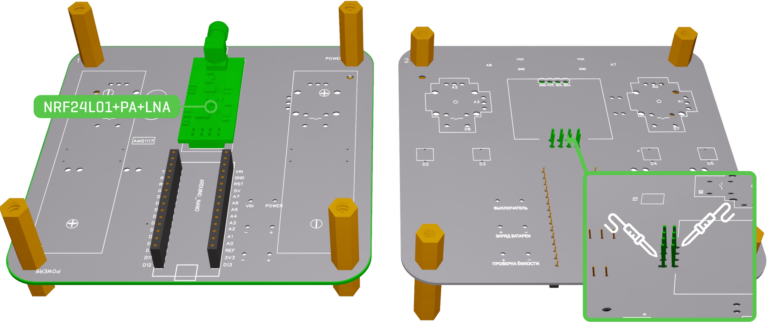
Вставьте до упора NRF24L01+PA+LNA в монтажные отверстия на стороне 1 и припаяйте его с обратной стороны. Паяйте оба ряда контактов с разных сторон, что бы контакты при пайке не слипались между собой:
Шаг 4
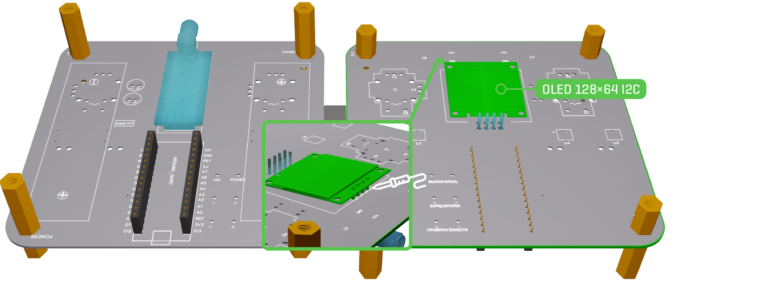
Возьмите OLED-дисплей, аккуратно откусите кусачками половину длины контактов модуля, как показано на изображении:

Разместите дисплей вплотную к плате в монтажные отверстия на стороне 2, дисплей не должен быть выше уровня стойки 12мм.
Пайка контактов производится со стороны 2:
Шаг 5
Возьмите:
- электролитический конденсатор 10 мкФ
- керамический конденсатор 0,15 мкФ
- регулятор напряжения AMS1117
Разместите компоненты в монтажные отверстия на стороне 1, учитывайте полярность электролитического конденсатора — белая полоска и короткая ножка обозначают минус. Керамический конденсатор не имеет полярности:
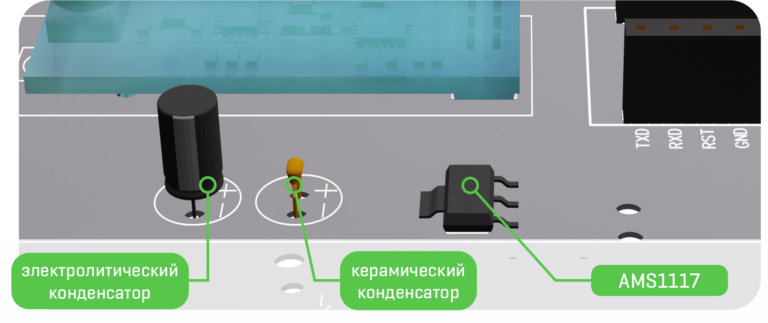
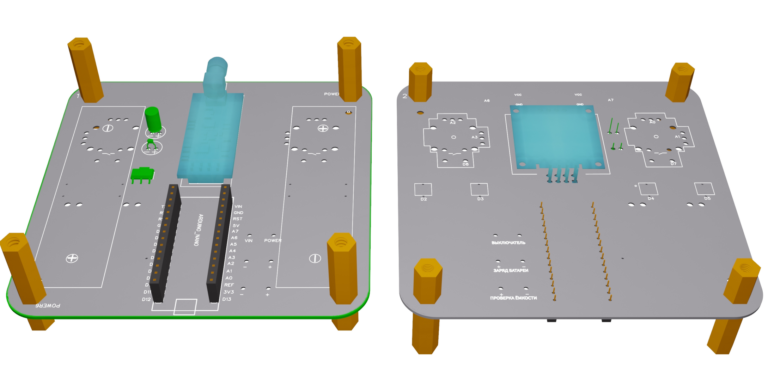
AMS1117 припаивается на стороне 1, контакты конденсаторов — на стороне 2.
После пайки конденсаторов остаток контактных ножек на стороне 2 можно откусить кусачками:
Шаг 6
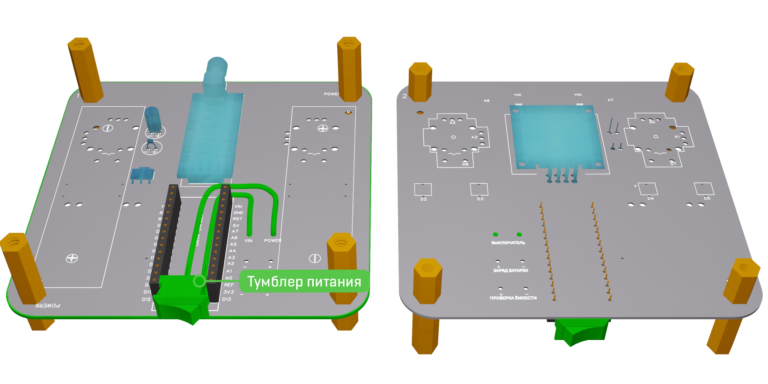
Возьмите тумблер питания и припаяйте к нему 2 чёрных провода. Спрячьте места спайки под термоусадкой.
Тумблер должен быть выключен (0). Не перегревайте контакты тумблера при пайке, так как пластиковый корпус может оплавиться.
Закрепите тумблер на стороне 1 между коннекторами как на иллюстрации, припаяйте провода к контактам VIN и POWER c противоположной стороны.
Порядок проводов не важен:
Шаг 7
Возьмите:
- модуль заряда аккумуляторов
- винты и гайки М2
- чёрный и красный провода
Припаяйте красный провод к контакту BAT, чёрный соответственно к GND.
При пайке будьте внимательны, не перепутайте провода и не допускайте соединения контактов BAT и GND припоем:
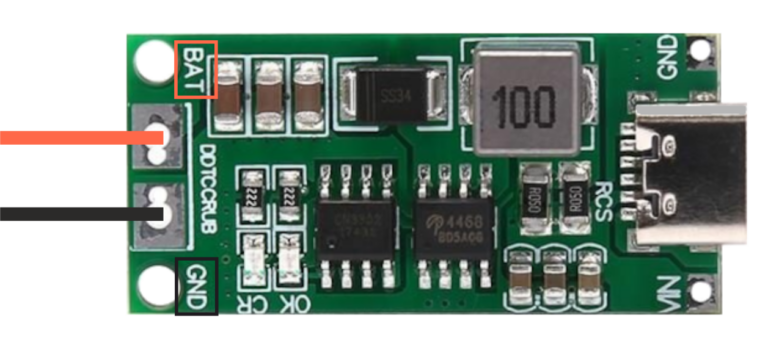
Расположите другие концы проводов на стороне 2, где красный провод это + , а чёрный это – . Припаяйте провода со стороны 1.
Зафиксируйте модуль зарядки винтами М2 на стороне 2, и зафиксируйте винты гайками на стороне 1:

Шаг 8
Расположите джойстики в монтажные отверстия на стороне 2 и припаяйте их со стороны 1:
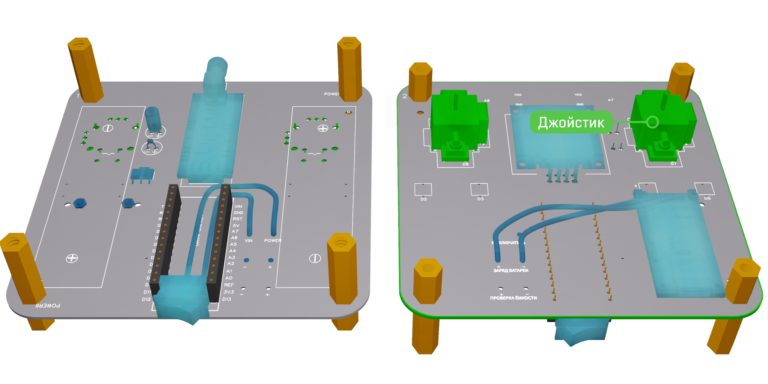
Контактные ножки джойстиков не должны сильно выпирать на стороне 1, после пайки их излишки необходимо откусить кусачками. Данная мера облегчит монтаж держателей аккумуляторов. Колпачки джойстиков устанавливаются в конце сборки устройства.
Шаг 9
Расположите таковые кнопки в монтажные отверстия на стороне 2 и припаяйте их со стороны 1. Кнопки не имеют полярности и устанавливаются в любом расположении:

После пайки контактные ножки также необходимо откусить кусачками на стороне 1.
Шаг 10
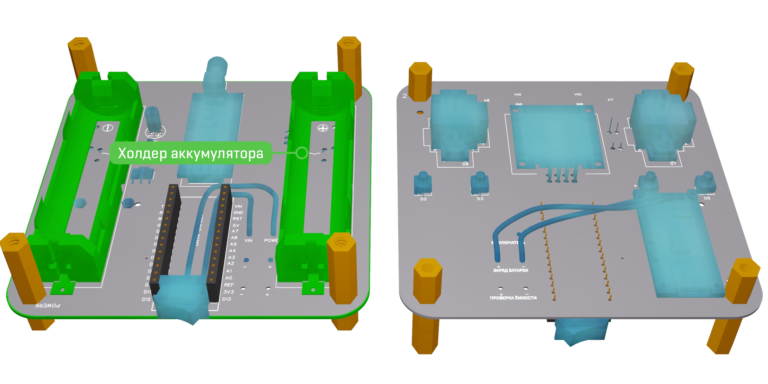
Поочередно расположите холдеры аккумуляторов на стороне 1 в соответствии с полярностью, обозначенной на держателях и на печатной плате. Контакты холдеров перед пайкой возможно немного согнуть плоскогубцами, однако делать это нужно осторожно, что бы контакты не сломались.
Припаяйте холдеры к контактным площадкам:
Шаг 11
Возьмите индикатор заряда аккумуляторов и расположите его провода в монтажных отверстиях на стороне 1, где красный провод это + , а чёрный это – . Припаяйте провода со стороны 2:
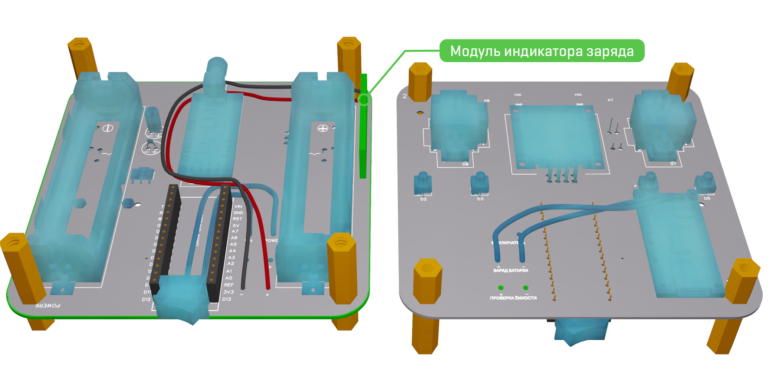
Длина проводов модуля позволяет обвить его вдоль радиомодуля и закрепить модуль между стойкой 22мм и холдером, как показано на иллюстрации. При необходимости вы можете приклеить модуль индикатора к холдеру.
Шаг 12
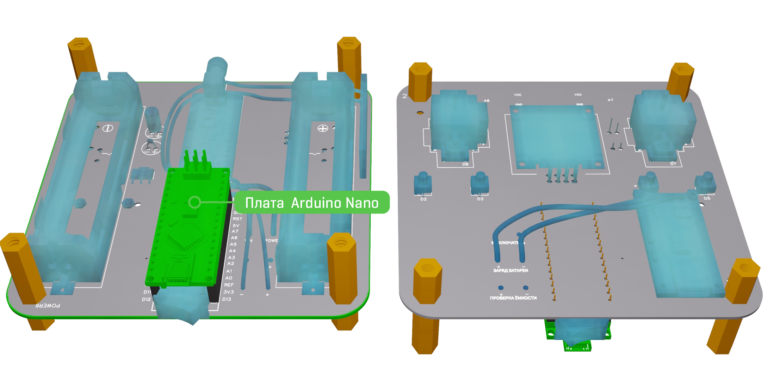
Разместите Arduino Nano в разъёмах устройства. Проследите чтобы тумблер питания был зафиксирован между коннекторами и Arduino Nano:
Шаг 13
Установите аккумуляторы 18650 в холдеры в соответствии с их полярностью. Если аккумуляторы не помещаются в холдер, аккуратно согните площадки холдера плоскогубцами:
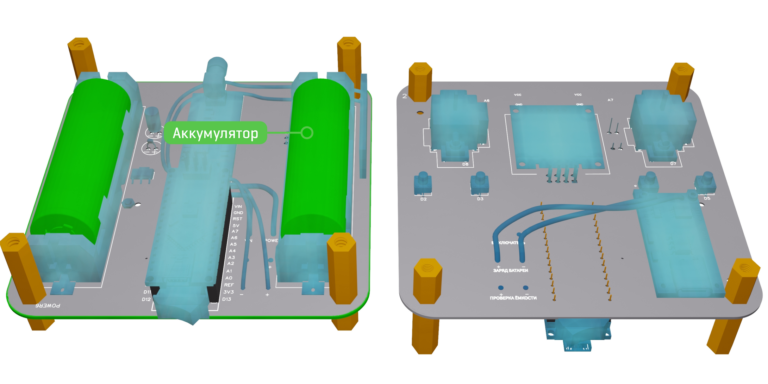
Подключение аккумуляторов всегда производится в соответствии с обозначенной полярностью на печатной плате. Даже симметричное изменение полярности аккумуляторов недопустимо.
Шаг 14
Удалите защитную плёнку с панелей из оргстекла и закрепите их на стойки с помощью винтов М3:
Шаг 15
Проверьте ряд моментов, при их несоответствии необходимо проверить корректность сборки не включая устройство:
- Все винты закреплены надёжно и не дребезжат.
- Проверьте мультиметром в режиме прозвонки контакты + и – (например пины «Проверка ёмкости») — контакты не должны быть соединены между собой
- Нажмите на кнопку индикатора заряда — он должен загореться и отобразить оставшуюся ёмкость.
- Включите тумблер питания — на плате Arduino загорится светодиод питания.
- Подключите модуль заряда устройства к кабелю зарядки (USB Type-C) и блоку питания (1 или 2 ампера) — на модуле загорится один из двух светодиодов.
Сборка устройства завершена! Осталось надеть колпачки джойстиков и прикрутить антенну к радиомодулю.
Далее необходимо загрузить прошивку (скетч) в плату контроллера Arduino Nano.
ПРОГРАММИРОВАНИЕ
Инструкция по установке программных компонентов и скетчи доступны на GitHub
РУКОВОДСТВО ПО ЭКСПЛУАТАЦИИ
Перед работой с устройствами проверьте заряд аккумуляторов, если уровень заряда менее 25%, то аккумуляторы необходимо зарядить.
Управление машинкой имеет два режима:
- Первый — ход машинки управляется осью Y1, поворот осью X2
- Второй — независимое управление моторами используя оси Y1 и Y2, в данном режиме скорость моторов зависит от наклона осей
Режим управления машинкой меняется кнопкой 1-го джойстика.
Кнопки 1 и 2 используются для настройки скоростей движения и поворота, для изменения скоростей используйте кнопки 3 и 4.
Для выключения дисплея используйте кнопку 2-го джойстика, данная функция заблокирована при настройке скоростей. Включение дисплея обратно производится при нажатии любой другой кнопки.
